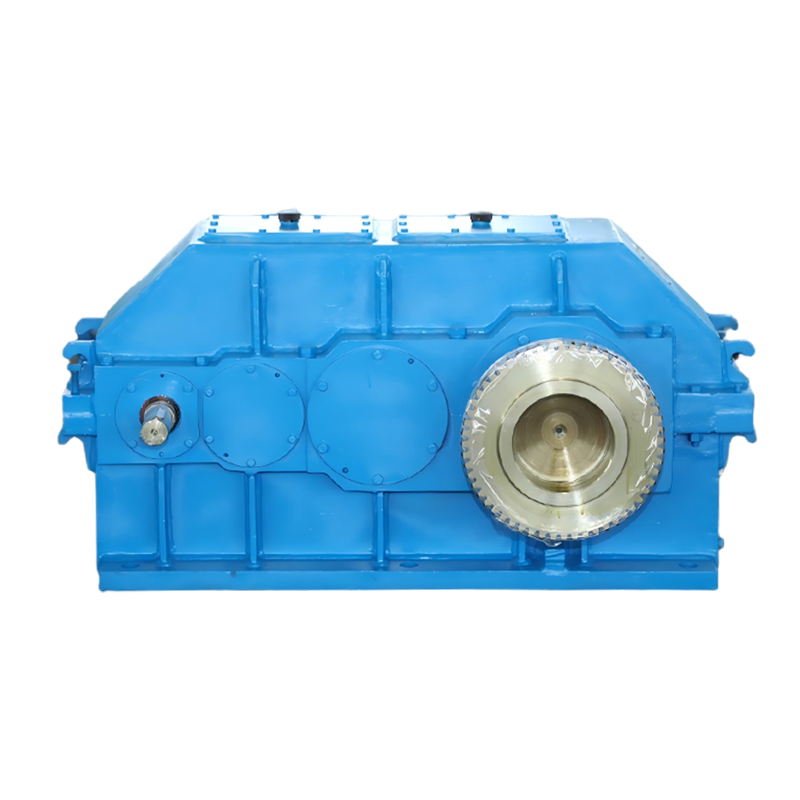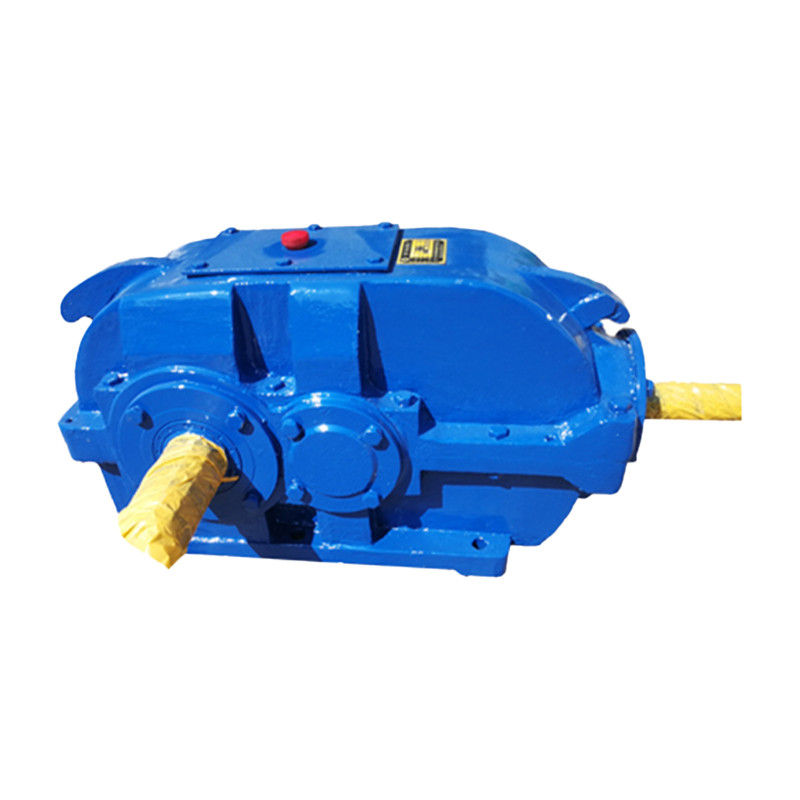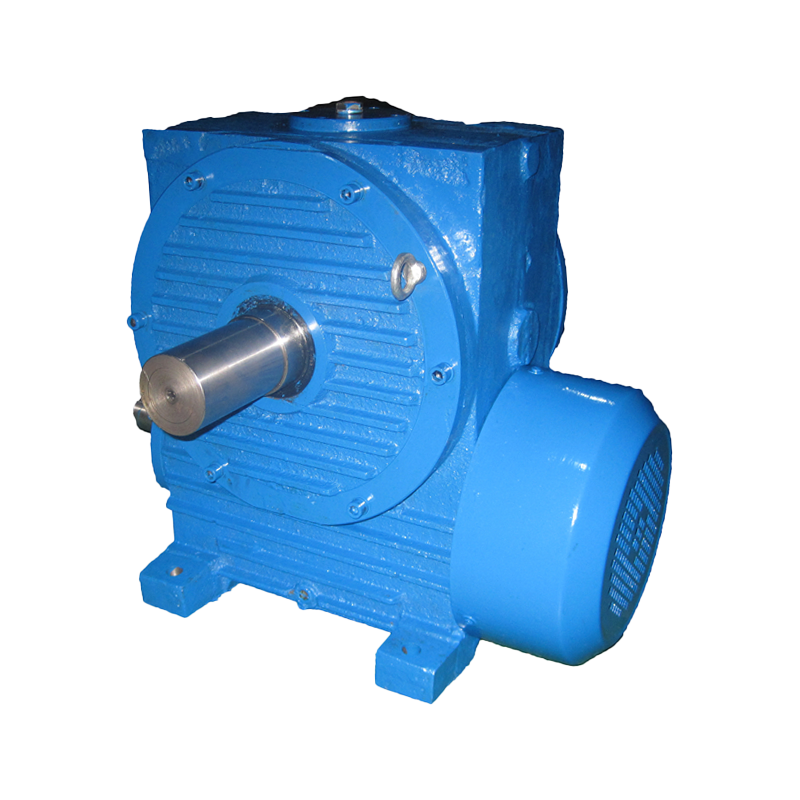
Pagdugtong ng a gear reducer sa isang de-kuryenteng motor ay isang pangunahing gawain sa mekanikal na paghahatid ng kuryente. Ang pinakakaraniwan at maaasahang paraan ay direktang pagkabit gamit ang isang nababaluktot o matibay na pagkabit na nagkokonekta sa motor shaft sa reducer input shaft. Kasama sa mga alternatibong pamamaraan belt at pulley drive at chain at sprocket drive , bawat isa ay angkop sa partikular na torque, bilis, at spatial na kinakailangan. Ang pagpili ng tamang paraan ng pag-attach ay direktang nakakaapekto sa kahusayan ng system, buhay ng serbisyo, at dalas ng pagpapanatili. Ang artikulong ito ay nagbibigay ng detalyado at praktikal na gabay na sumasaklaw sa lahat ng tatlong pangunahing diskarte sa attachment, sunud-sunod na mga pamamaraan sa pag-install, paghahambing na data, at mga sagot sa mga madalas itanong.
Key Takeaway: Para sa 80% ng mga pang-industriya na aplikasyon, ang isang flexible jaw coupling na naka-install na may mga tool sa pag-align ng laser ay nagbibigay ng pinakamahusay na balanse ng gastos, pagiging maaasahan, at kadalian ng pagpapanatili kapag nakakabit ng gear reducer sa isang de-koryenteng motor.
Ano ang Mga gamit Reducer at Bakit Ito Mahalaga
A gear reducer ay isang mekanikal na aparato na nagpapababa sa bilis ng pag-ikot ng isang input shaft habang proporsyonal na pinapataas ang torque output nito. Binubuo ito ng isang set ng mga gear na nakalagay sa loob ng isang casing, na idinisenyo upang makamit ang isang partikular na ratio ng pagbabawas gaya ng 10:1, 30:1, o 100:1. Kapag ang isang de-koryenteng motor na tumatakbo sa 1,750 RPM ay konektado sa isang gear reducer na may 10:1 ratio, ang output shaft ay umiikot sa humigit-kumulang 175 RPM habang naghahatid ng humigit-kumulang 10 beses ang input torque na binawasan ang mga pagkalugi sa kahusayan. Ayon sa data mula sa American Gear Manufacturers Association, ang wastong napili at naka-install na mga gear reducer ay maaaring makamit ang mga rating ng kahusayan sa pagitan ng 94% at 98% para sa mga single-stage na helical na disenyo. Ang paraan ng attachment sa pagitan ng motor at ng reducer ay ang kritikal na interface na tumutukoy kung ang kahusayan na ito ay natanto sa pagsasanay o nawala sa misalignment, vibration, at napaaga na pagkasira.
Ang mga gear reducer ay nagsisilbi ng tatlong mahahalagang function sa mga power transmission system. Una, sila multiply torque sa mga antas na hindi kayang gawin ng isang motor lamang. Pangalawa, sila bawasan ang bilis upang tumugma sa mga kinakailangan sa pagpapatakbo ng hinimok na kagamitan tulad ng mga conveyor, mixer, at pump. Pangatlo, sila tugma inertia sa pagitan ng motor at ng load, na nagpapabuti sa katumpakan ng kontrol at nagpapababa ng mekanikal na stress sa panahon ng mga acceleration at deceleration cycle. Kung walang maayos na nakakabit na gear reducer, ang isang de-koryenteng motor ay kailangang maging mas malaki at mas mahal upang maihatid ang parehong metalikang kuwintas sa mababang bilis.
3 Pangunahing Paraan para Magkabit ng Gear Reducer sa isang Elektrisidad Motor
May eksaktong tatlong malawak na tinatanggap na mga pamamaraan para sa pagkonekta ng gear reducer sa isang de-koryenteng motor, at bawat isa ay nagsisilbi ng isang natatanging hanay ng mga kondisyon sa pagpapatakbo. Ang pagpili ay depende sa apat na salik: kinakailangang torque capacity, katanggap-tanggap na misalignment tolerance, available na pisikal na espasyo, at kabuuang gastos kasama ang maintenance sa inaasahang buhay ng serbisyo na 5 hanggang 15 taon.
Direktang Pagsasama na may Flexible o Rigid Coupling
Ang direktang pagkabit ay ang ginustong paraan ng attachment para sa karamihan ng mga pang-industriyang aplikasyon dahil nagpapadala ito ng kapangyarihan na may pinakamakaunting intermediate na bahagi at ang pinakamataas na kahusayan na matamo mula 97% hanggang 99%. Sa pagsasaayos na ito, ang motor shaft at ang reducer input shaft ay konektado end-to-end sa pamamagitan ng isang coupling device. Flexible na mga coupling , gaya ng mga jaw coupling, disc coupling, o grid coupling, ay tumanggap ng maliit na halaga ng angular misalignment hanggang 0.5 degrees at parallel offset hanggang 0.05 millimeters. Matibay na mga coupling nangangailangan ng halos perpektong pagkakahanay ngunit nag-aalok ng zero backlash at mas mataas na torsional stiffness, na ginagawang angkop ang mga ito para sa mga precision servo application.
Ang isang tipikal na jaw coupling ay binubuo ng dalawang metal hub na may nakausli na mga panga at isang elastomeric spider insert na nasa pagitan ng mga ito. Ang spider ay sumisipsip ng vibration at pinahihintulutan ang maliit na misalignment. Kapag nagsimula ang motor, bahagyang nag-compress ang elastomer, binabawasan ang mga shock load na ipinadala sa reducer ng gear. Ipinapakita ng data ng industriya na ang mga jaw coupling ay maaaring pahabain ang buhay ng reducer bearing ng 15% hanggang 25% kumpara sa mga matibay na coupling sa mga application na may madalas na pagsisimula at paghinto. Ang mga coupling hub ay inilalagay sa mga shaft gamit ang mga keyway at set screws o clamping mechanism na nagbibigay ng friction-fit na koneksyon na may kakayahang pangasiwaan ang mga saklaw ng torque mula 5 Nm hanggang higit sa 10,000 Nm depende sa laki ng coupling.
Koneksyon ng Belt at Pulley Drive
Gumagamit ang mga koneksyon sa belt drive ng pulley na naka-mount sa motor shaft, isang kaukulang pulley sa reducer input shaft, at isang tensioned belt na naglilipat ng kapangyarihan sa pagitan ng mga ito. Ang pamamaraang ito ay pinili kapag ang motor at reducer ay dapat na pisikal na pinaghihiwalay ng isang distansya na ginagawang hindi praktikal ang direktang pagkabit, o kapag ang application ay nakikinabang mula sa kakayahang ayusin ang ratio ng bilis sa pamamagitan ng pagbabago ng mga diameter ng pulley. Ang mga belt drive ay karaniwang gumagana sa 90% hanggang 96% na kahusayan depende sa uri ng belt, tensyon, at anggulo ng pambalot. Ang mga V-belt ay ang pinakakaraniwang pagpipilian para sa pangkalahatang pang-industriya na paggamit, habang ang mga kasabay na timing belt ay pinipili kapag ang mga tumpak na ratio ng bilis ay dapat mapanatili nang walang slip.
Ang pamamaraan ng belt drive ay nagpapakilala ng karagdagang pagbabawas o yugto ng multiplikasyon bago ang gear reducer. Halimbawa, kung ang isang motor na may 100 mm pulley ay nagtutulak ng 200 mm pulley sa input ng reducer, ang bilis ay hinahati at nadoble ang torque bago pumasok sa gear reducer. Nagbibigay-daan ito sa mga inhinyero na i-fine-tune ang huling bilis ng output nang hindi binabago ang mismong reducer. Gayunpaman, dapat suriin ang pag-igting ng sinturon tuwing 500 hanggang 1,000 oras ng pagpapatakbo ayon sa karaniwang mga iskedyul ng pagpapanatili, at ang mga sinturon ay karaniwang nangangailangan ng pagpapalit tuwing 3 hanggang 5 taon depende sa duty cycle at mga kondisyon sa kapaligiran.
Koneksyon ng Chain at Sprocket Drive
Ang mga koneksyon sa chain drive ay gumagamit ng mga sprocket at isang roller chain upang magpadala ng kapangyarihan mula sa motor patungo sa gear reducer. Ang paraang ito ay pinili para sa mga application na nangangailangan ng mataas na torque transmission sa medyo mababa ang bilis, kung saan ang belt slippage ay hindi katanggap-tanggap. Ang mga chain drive ay nakakamit ng 95% hanggang 98% na kahusayan kapag maayos na lubricated at pinananatili. Hindi tulad ng mga sinturon, ang mga chain ay hindi nadudulas sa ilalim ng pagkarga, na ginagawang angkop ang mga ito para sa mga heavy-duty na conveyor, crusher, at mga kagamitan sa paghahalo kung saan karaniwan ang mga torque spike. Ang pangunahing trade-off ay ang mga chain drive ay nangangailangan ng regular na pagpapadulas at gumagawa ng mas maraming ingay kaysa sa belt o direktang mga alternatibong coupling, na may karaniwang mga antas ng tunog na mula 75 hanggang 85 decibel sa bilis ng pagpapatakbo.
Step-by-Step na Gabay sa Direktang Pag-install ng Coupling
Ang sumusunod na pamamaraan ay sumasaklaw sa pinakakaraniwang senaryo: pag-attach ng gear reducer sa isang de-koryenteng motor gamit ang isang flexible jaw coupling sa isang karaniwang base plate. Ang bawat hakbang ay dapat gawin sa pagkakasunud-sunod upang matiyak ang wastong pagkakahanay at mahabang buhay ng serbisyo.
- I-verify ang pagiging tugma ng bahagi. Kumpirmahin na ang laki ng motor frame, diameter ng shaft, mga sukat ng keyway, at direksyon ng pag-ikot ay tumutugma sa mga detalye ng input ng reducer. Sukatin ang diameter ng motor shaft gamit ang isang micrometer upang matiyak na nasa loob ito ng tolerance range na tinukoy ng coupling manufacturer, karaniwang plus o minus 0.025 mm para sa shafts na hanggang 50 mm ang diameter.
- Linisin ang lahat ng mga ibabaw ng isinangkot. Alisin ang mga protective coatings, kalawang, dumi, at burr mula sa motor shaft, reducer input shaft, at coupling bores gamit ang fine-grit emery cloth at solvent-based na panlinis. Ang anumang kontaminasyon sa pagitan ng mga ibabaw ng isinangkot ay maaaring magdulot ng nakakabagabag na kaagnasan at mabawasan ang bisa ng koneksyon ng pagkabit ng hanggang 30%.
- I-mount ang mga hub ng pagkabit. I-slide ang isang hub papunta sa motor shaft at ang isa pa papunta sa reducer input shaft. Para sa mga naka-key na shaft, ipasok ang susi sa keyway bago i-mount ang hub. Maglagay ng manipis, pantay na coat ng anti-seize compound sa baras upang maiwasan ang pag-iinit. Higpitan ang mga set screw o clamping bolts sa halaga ng torque na tinukoy ng coupling manufacturer, karaniwang 15 Nm hanggang 80 Nm para sa medium-sized na couplings.
- Iposisyon ang motor at reducer sa base plate. Ilagay ang parehong mga yunit sa karaniwang base plate na ang mga coupling hub ay nakaharap sa isa't isa. Mag-iwan ng puwang sa pagitan ng mga mukha ng hub na katumbas ng kapal ng spider at 1 mm hanggang 2 mm ng karagdagang clearance upang bigyang-daan ang thermal expansion. Huwag ipasok ang gagamba sa yugtong ito.
- Magsagawa ng magaspang na pagkakahanay. Gumamit ng straightedge na nakalagay sa itaas at gilid ng magkabilang coupling hub para tingnan kung may malaking misalignment. Ayusin ang posisyon ng motor o reducer gamit ang mga shim sa ilalim ng kanilang mga mounting feet hanggang ang straightedge ay madikit sa magkabilang hub nang pantay-pantay sa kanilang buong haba. Ang mga shim ay dapat na hindi kinakalawang na asero at hindi hihigit sa apat na shim ang dapat na isalansan sa ilalim ng anumang solong paa upang mapanatili ang katatagan.
- Magsagawa ng precision alignment gamit ang dial indicator o laser alignment tool. Mag-mount ng dial indicator sa isang hub at i-rotate ito habang sinusukat ang radial at axial runout sa tapat na hub. Ang mga katanggap-tanggap na value ay mas mababa sa 0.05 mm para sa parallel offset at mas mababa sa 0.5 degrees para sa angular misalignment. Maaaring makamit ng mga sistema ng laser alignment ang katumpakan sa loob ng 0.01 mm at bawasan ang oras ng alignment ng 40% hanggang 60% kumpara sa mga pamamaraan ng dial indicator.
- Ipasok ang elastomeric spider. Kapag nakumpirma na ang pagkakahanay, ipasok ang spider sa pagitan ng dalawang coupling hub. Ang gagamba ay dapat magkasya nang mahigpit nang hindi nangangailangan ng labis na puwersa. I-rotate ang mga shaft sa pamamagitan ng kamay upang ma-verify na ang coupling ay malayang lumiliko nang hindi nagbubuklod sa anumang punto sa pag-ikot.
- Torque ang lahat ng mounting bolts. Higpitan ang motor at reducer mounting bolts sa base plate gamit ang isang naka-calibrate na torque wrench. Sundin ang isang cross-pattern tightening sequence upang ipamahagi nang pantay-pantay ang puwersa ng pag-clamping. Ang mga halaga ng Bolt torque para sa karaniwang M12 hanggang M20 na mga fastener ay mula 70 Nm hanggang 350 Nm depende sa bolt grade at laki.
- I-install ang coupling guard. I-secure ang isang matibay na coupling guard na sumasaklaw sa lahat ng umiikot na bahagi. Ito ay kinakailangan sa kaligtasan sa ilalim ng OSHA standard 1910.219 at mga katumbas na internasyonal na regulasyon. Ang bantay ay dapat na may kakayahang mapaglabanan ang epekto ng isang sirang bahagi ng pagkabit sa pinakamataas na bilis ng pagpapatakbo.
- Magsagawa ng walang-load na test run. I-start ang motor saglit at obserbahan ang coupling para sa vibration, hindi pangkaraniwang ingay, o nakikitang pag-alog. Kung may nakitang isyu, huminto kaagad at suriin muli ang pagkakahanay bago magpatuloy sa full-load na operasyon.
Paghahambing ng Mga Paraan ng Attachment
Ang talahanayan sa ibaba ay nagbibigay ng magkatabing paghahambing ng tatlong pangunahing pamamaraan na ginagamit upang ikabit ang isang gear reducer sa isang de-koryenteng motor. Ang bawat pamamaraan ay may natatanging mga pakinabang at limitasyon na tumutukoy sa pagiging angkop nito para sa mga partikular na aplikasyon.
| Tampok | Direktang Pagkakabit | Belt Drive | Chain Drive |
|---|---|---|---|
| Saklaw ng Kahusayan | 97% hanggang 99% | 90% hanggang 96% | 95% hanggang 98% |
| Maling Pagpaparaya | Hanggang sa 0.5 degrees angular, 0.05 mm parallel | Hanggang 2 degrees angular, 5 mm parallel | Hanggang sa 1 degree angular, 2 mm parallel |
| Antas ng Ingay | 65 hanggang 72 dB | 60 hanggang 70 dB | 75 hanggang 85 dB |
| Pagpapanatili ng pagitan | 12 hanggang 24 na buwan | 500 hanggang 1,000 oras ng pagpapatakbo | 200 hanggang 500 na oras ng pagpapatakbo |
| Karaniwang Buhay ng Serbisyo | 10 hanggang 15 taon | 3 hanggang 5 taon bawat belt set | 5 hanggang 8 taon bawat hanay ng chain |
| Kapasidad ng Torque | 5 Nm hanggang 10,000 Nm | 2 Nm hanggang 2,000 Nm | 20 Nm hanggang 8,000 Nm |
| Kamag-anak na Gastos | Katamtaman | Mababa hanggang Katamtaman | Katamtaman to High |
Paghahambing ng tatlong pangunahing pamamaraan para sa paglakip ng gear reducer sa isang de-koryenteng motor. Ang data ay sumasalamin sa mga tipikal na pang-industriya na aplikasyon batay sa karaniwang mga sanggunian sa engineering at mga pagtutukoy ng tagagawa para sa mga medium-duty na operasyon.
Structure Diagram: Direct Coupling Assembly
Schematic na representasyon ng isang direktang coupling arrangement na nagpapakita ng motor, flexible coupling, at gear reducer na naka-mount sa isang shared rigid base plate.
Pagkahanay at Ang Epekto Nito sa Buhay ng Serbisyo
Ang shaft misalignment ay ang pinakamalaking sanhi ng premature gear reducer failure, na responsable para sa tinatayang 50% hanggang 60% ng lahat ng coupling at bearing replacements sa mga industrial drive system. Kapag ang motor shaft at reducer input shaft ay hindi maayos na nakahanay, ang mga resultang pwersa ay direktang naglalakbay sa mga bearings at gears, na nagiging sanhi ng pinabilis na pagkasira na maaaring mabawasan ang buhay ng serbisyo ng 40% hanggang 70% kumpara sa isang maayos na nakahanay na pag-install.
Mayroong dalawang uri ng misalignment na dapat kontrolin. Angular misalignment nangyayari kapag ang mga centerline ng dalawang shaft ay nagsalubong sa isang anggulo sa halip na bumubuo ng isang solong tuwid na linya. Parallel offset misalignment nangyayari kapag ang mga gitnang linya ng baras ay magkatulad ngunit hindi nagkataon, ibig sabihin, ang isang baras ay inilipat kaugnay sa isa pa sa patayo o pahalang na eroplano. Karamihan sa real-world misalignment ay kumbinasyon ng dalawang uri. Ipinakita ng mga pag-aaral sa industriya na ang isang jaw coupling na sumasailalim sa 0.5 mm ng parallel misalignment ay nakakaranas ng humigit-kumulang 3 beses ang wear rate ng isang maayos na nakahanay na coupling. Ang parehong coupling na sumailalim sa 1.5 degrees ng angular misalignment ay maaaring mabigo sa mas mababa sa 1,000 na oras ng pagpapatakbo kumpara sa isang inaasahang buhay ng serbisyo na higit sa 20,000 na oras sa ilalim ng mainam na mga kondisyon.
Ang precision alignment gamit ang mga tool ng laser ay maaaring makamit ang katumpakan ng pagpoposisyon ng shaft sa loob ng 0.01 mm, na isinasalin sa bearing life extension na 30% hanggang 50% kumpara sa alignment na ginawa gamit ang mga dial indicator lamang. Ang halaga ng isang laser alignment system, karaniwang $3,000 hanggang $12,000, ay madalas na mababawi sa loob ng unang taon ng operasyon sa pamamagitan ng pinababang downtime at mas mababang mga gastos sa pagpapalit ng bahagi sa mga pasilidad na may maraming drive system.
Mga Pagsasaalang-alang sa Torque, Bilis, at Salik ng Serbisyo
Bago pumili ng isang paraan ng attachment, ang mga parameter ng metalikang kuwintas at bilis sa interface sa pagitan ng motor at ang gear reducer ay dapat na tumpak na kalkulahin. Ang torque na ipinadala sa pamamagitan ng coupling o drive system ay tinutukoy ng motor power at rotational speed gamit ang relasyon: Torque in Nm ay katumbas ng 9,550 multiplied by power sa kilowatts na hinati sa bilis sa RPM. Para sa 15 kW motor na tumatakbo sa 1,750 RPM, ang torque sa motor shaft ay humigit-kumulang 82 Nm. Ang halagang ito ay dapat na i-multiply sa a kadahilanan ng serbisyo upang isaalang-alang ang mga katangian ng pagkarga na partikular sa aplikasyon.
Ang mga salik ng serbisyo ay mga standardized multiplier na nagsisiguro na ang mga bahagi ng coupling o drive ay makakayanan ang mga peak load at shock condition ng application. Ang talahanayan sa ibaba ay nagpapakita ng mga karaniwang ginagamit na halaga ng salik ng serbisyo batay sa uri ng aplikasyon at ikot ng tungkulin, na nagmula sa kasanayan sa industriya at mga alituntunin ng tagagawa ng coupling.
| Uri ng Application | Salik ng Serbisyo | Ikot ng tungkulin | Halimbawang Kagamitan |
|---|---|---|---|
| Uniform Load | 1.0 hanggang 1.25 | Tuloy-tuloy, matatag | Mga sentripugal na bomba, tagahanga, generator |
| Katamtaman Shock | 1.25 hanggang 1.75 | Pasulput-sulpot, katamtamang pagsisimula | Mga conveyor, mixer, compressor |
| Malakas na Shock | 1.75 hanggang 2.5 | Madalas na pagsisimula, pagbaliktad | Mga pandurog, martilyo, mga punch press |
| Matinding Pagkabigla | 2.5 hanggang 4.0 | Matinding epekto, madalas na pagbaliktad | Rolling mill, malalaking rock crusher |
Mga rekomendasyon sa kadahilanan ng serbisyo para sa pagpili ng coupling kapag ikinakabit ang isang gear reducer sa isang de-koryenteng motor. Ang mga halaga ay batay sa mga karaniwang sanggunian sa industriya at dapat na ma-verify laban sa mga partikular na sheet ng data ng manufacturer para sa mga kritikal na aplikasyon.
Mga Karaniwang Pagkakamali Kapag Nag-attach ng Gear Reducer
Ang bawat isa sa mga sumusunod na error ay naitala sa mga ulat ng serbisyo sa larangan bilang isang madalas na sanhi ng pagkabigo ng drive system. Ang pag-iwas sa mga pagkakamaling ito ay maaaring maiwasan ang karamihan ng napaaga na pagkabit at pagpapalit ng bearing.
- Lubos na nilaktawan ang hakbang sa pag-align. Ang pag-asa sa base plate machining tolerances lamang upang makamit ang katanggap-tanggap na pagkakahanay ay hindi sapat. Kahit na ang mga base plate na precision-machined ay maaaring magkaroon ng mounting surface flatness deviations na 0.1 mm hanggang 0.3 mm, na direktang nagsasalin sa shaft misalignment.
- Paggamit ng masyadong maraming shims sa ilalim ng mounting feet. Ang pag-stack ng higit sa apat na shim ay lumilikha ng isang sumusunod na layer na maaaring mag-compress nang hindi pantay sa paglipas ng panahon, na humahantong sa unti-unting misalignment. Kung kailangan ng higit sa 3 mm na pagsasaayos ng taas, gumamit ng solid machined spacer block sa halip na maraming manipis na shims.
- Over-tightening coupling set screws. Ang paglampas sa inirerekumendang metalikang kuwintas sa mga nakatakdang turnilyo ay maaaring ma-deform ang baras o masira ang coupling hub. Lumilikha ito ng mga konsentrasyon ng stress na maaaring humantong sa pagkabigo sa pagkapagod pagkatapos ng 10,000 hanggang 50,000 na mga siklo ng pagkarga.
- Pagpapabaya sa thermal expansion. Ang mga motor at gear reducer ay maaaring tumaas ang temperatura ng 40 hanggang 80 degrees Celsius sa itaas ng ambient habang tumatakbo. Ang isang 1-meter-long steel shaft ay lumalawak ng humigit-kumulang 0.12 mm para sa bawat 10 degrees Celsius ng pagtaas ng temperatura. Ang mga coupling ay dapat magkaroon ng sapat na axial clearance upang mapaunlakan ang pagpapalawak na ito nang hindi nagbubuklod.
- Pag-install ng coupling spider pabalik o gamit ang maling materyal. Available ang mga elastomeric spider sa maraming materyales kabilang ang polyurethane, nitrile rubber, at Hytrel, bawat isa ay may iba't ibang hanay ng temperatura at paglaban sa kemikal. Ang isang polyurethane spider na ginagamit sa isang kapaligiran na higit sa 80 degrees Celsius ay lalambot at mabibigo nang maaga.
- Nabigong mag-lubricate ang coupling kung kinakailangan. Ang ilang uri ng coupling, kabilang ang grid coupling at gear coupling, ay nangangailangan ng pana-panahong grease lubrication. Ang pagpapatakbo ng mga coupling na ito nang walang lubrication ay maaaring magdulot ng pagtaas ng mga rate ng pagkasira ng 5 hanggang 10, na humahantong sa pagkabigo sa loob ng mga linggo sa halip na mga taon.
Pamantayan sa Pagpili para sa Pagpili ng Tamang Paraan ng Attachment
Ang desisyon na gumamit ng direktang coupling, belt drive, o chain drive ay dapat na nakabatay sa isang sistematikong pagsusuri ng limang pamantayan. Ang pagtatalaga ng weighted score sa bawat criterion ay nakakatulong na alisin ang subjectivity at matiyak na ang napiling paraan ay tumutugma sa mga kinakailangan sa aplikasyon.
- Mga kinakailangan sa metalikang kuwintas at kapangyarihan. Ang mga direktang coupling ay kayang hawakan ang pinakamalawak na hanay ng torque mula sa fractional hanggang sa higit sa 10,000 Nm. Ang mga belt drive ay karaniwang limitado sa mga application na mas mababa sa 2,000 Nm dahil sa lapad ng sinturon at mga hadlang sa laki ng pulley. Ang mga chain drive ay mahusay sa high-torque, low-speed na mga sitwasyon kung saan madalas ang shock load.
- Mga hadlang sa spatial. Sukatin ang magagamit na distansya sa pagitan ng dulo ng motor shaft at ng reducer input shaft end. Ang mga direktang coupling ay nangangailangan ng gap na 50 mm hanggang 200 mm lamang depende sa laki ng coupling. Ang mga belt at chain drive ay nangangailangan ng mas maraming espasyo upang mapaunlakan ang mga diameter ng pulley o sprocket at mapanatili ang tamang mga distansya sa gitna, karaniwang 300 mm hanggang 1,500 mm.
- Mga kondisyon sa kapaligiran. Sa mga washdown environment kung saan kinakailangan ang madalas na paglilinis gamit ang tubig o mga kemikal, mas gusto ang mga direktang coupling na may mga stainless steel hub at food-grade elastomer. Ang mga belt drive ay maaaring sumipsip ng moisture at magkaroon ng bacteria, na ginagawa itong hindi angkop para sa pagproseso ng pagkain nang walang mga espesyal na materyales. Ang mga chain drive sa wet environment ay nangangailangan ng tuluy-tuloy na lubrication system at corrosion-resistant coatings.
- Kakayahang umangkop ng ratio ng bilis. Kung ang application ay maaaring mangailangan ng mga pagbabago sa bilis sa hinaharap, ang isang belt drive na may mga mapagpapalit na pulley ay nag-aalok ng pinakamadali at pinakamababang gastos na paraan ng pagsasaayos ng kabuuang ratio ng pagbabawas. Ang mga direktang coupling ay nagbibigay ng nakapirming 1:1 ratio sa pagitan ng motor at reducer input, na nangangailangan ng reducer mismo na baguhin para sa mga pagsasaayos ng ratio.
- Kabuuang gastos sa lifecycle. Bagama't ang mga direktang coupling ay kadalasang may mas mataas na paunang gastos sa bahagi kaysa sa mga belt drive, ang kanilang mas mababang mga kinakailangan sa pagpapanatili at mas mahabang buhay ng serbisyo ay karaniwang nagreresulta sa 20% hanggang 35% na mas mababang kabuuang halaga ng pagmamay-ari sa loob ng 10-taong panahon kapag ang mga gastos sa paggawa para sa mga inspeksyon at pagpapalit ay kasama.
Mga Madalas Itanong
Maaari ba akong mag-attach ng gear reducer nang direkta sa isang motor na walang coupling?
Ang direktang attachment nang walang anumang coupling device ay hindi inirerekomenda para sa mga karaniwang pang-industriya na motor at gear reducer. Ang mga shaft ng dalawang unit na ito ay hindi idinisenyo upang direktang kumonekta. Kahit na magkatugma ang mga diameter ng shaft, ang kakulangan ng anumang nababaluktot na elemento ay nangangahulugan na ang lahat ng mga puwersa ng misalignment ay direktang lumipat sa mga bearings ng parehong motor at ng reducer, na humahantong sa mabilis na pagkasira. Ang ilang espesyal na kumbinasyon ng motor-reducer, na kilala bilang mga gearmotor, ay ginawa bilang pinagsamang mga yunit na may motor shaft at gear train na nagbabahagi ng isang karaniwang pabahay. Sa mga pinagsama-samang disenyong ito, ang attachment ay panloob at nakahanay sa pabrika.
Ano ang pinakakaraniwang uri ng coupling na ginagamit sa pagitan ng motor at gear reducer?
Ang pagkabit ng panga sa isang elastomeric spider insert ay ang pinaka-tinatanggap na ginagamit na uri para sa mga pangkalahatang pang-industriya na aplikasyon hanggang sa humigit-kumulang 500 kW. Ito ay nagkakahalaga ng tinatayang 45% hanggang 55% ng lahat ng instalasyon ng motor-to-reducer coupling. Ang katanyagan nito ay nagmumula sa disenyo nito na hindi ligtas, ibig sabihin, kung nabigo ang elastomer, ang mga metal na panga ay magkakaugnay at patuloy na nagpapadala ng metalikang kuwintas, na pumipigil sa sakuna na paghihiwalay. Ang mga disc coupling at grid coupling ay mas karaniwan sa high-performance at high-torque application na higit sa 500 kW, habang ang mga rigid coupling ay pangunahing ginagamit sa precision servo system kung saan ang zero backlash ay kritikal.
Gaano ko kadalas dapat suriin ang pagkakahanay sa pagitan ng motor at gear reducer?
Dapat suriin ang pagkakahanay sa paunang pag-install, pagkatapos ng unang 200 hanggang 500 na oras ng pagpapatakbo, at pagkatapos ay taun-taon pagkatapos noon para sa patuloy na pagpapatakbo ng kagamitan. Ang mga kagamitang napapailalim sa madalas na pagsisimula, paghinto, o pag-reverse ng mga load ay dapat suriin tuwing 6 na buwan. Ang thermal cycling, foundation settling, at vibration ay maaaring maging sanhi ng pag-align sa paglipas ng panahon. Nalaman ng isang pag-aaral noong 2020 ng 300 industrial drive system na 42% ng mga unit na nasuri pagkatapos ng 12 buwan ng tuluy-tuloy na operasyon ay naanod sa labas ng kanilang mga paunang pagpapahintulot sa pagkakahanay ng higit sa 0.03 mm.
Ano ang nagiging sanhi ng sobrang init ng gear reducer pagkatapos na ikabit sa isang motor?
Ang sobrang pag-init sa isang bagong naka-install na motor-reducer assembly ay kadalasang sanhi ng maling pagkakahanay, na lumilikha ng mga karagdagang puwersa ng friction na nagpapalit ng mekanikal na enerhiya sa init. Kasama sa iba pang dahilan ang labis na karga ng reducer na lampas sa na-rate na kapasidad nito, tumatakbo sa mga bilis na mas mababa sa minimum na inirerekomendang bilis ng pag-input, hindi sapat na lubrication, o isang coupling na masyadong matigas at nagpapadala ng vibration sa halip na basain ito. Ang isang maayos na naka-install na gear reducer ay dapat gumana na may pagtaas ng temperatura sa ibabaw na 40 hanggang 60 degrees Celsius sa itaas ng ambient. Ang mga temperaturang lumalagpas sa 90 degrees Celsius sa ibabaw ng pabahay ay nagpapahiwatig ng problema na nangangailangan ng agarang pagsisiyasat.
Maaari ba akong gumamit ng belt drive sa halip na isang direktang pagkabit para sa isang high-torque application?
Maaaring gamitin ang mga belt drive para sa mga application na may mataas na torque, ngunit nangangailangan sila ng maingat na engineering upang matiyak ang maaasahang operasyon. Maramihang V-belts na nakaayos nang magkatulad ay maaaring magpadala ng torque hanggang sa humigit-kumulang 2,000 Nm. Para sa mas mataas na antas ng torque, ang mga kasabay na timing belt na may lapad na hanggang 200 mm ay kayang humawak ng hanggang 5,000 Nm. Gayunpaman, ang mga belt drive sa mga application na may mataas na torque ay nangangailangan ng madalas na pagsusuri sa tensyon dahil ang pag-inat ng sinturon sa ilalim ng mabigat na pagkarga ay maaaring maging sanhi ng pagkadulas. Ang isang sinturon na dumulas ng 2% hanggang 3% lamang ay maaaring makabuo ng sapat na frictional heat upang mabilis na mapababa ang materyal ng sinturon. Para sa mga aplikasyon na lampas sa 5,000 Nm, ang direktang pagkabit o mga pamamaraan ng chain drive ay karaniwang mas praktikal at maaasahan.
Anong mga tool ang mahalaga para sa paglakip ng gear reducer sa isang de-koryenteng motor?
Kasama sa mahahalagang toolkit ang isang naka-calibrate na torque wrench na sumasaklaw sa hanay na 20 Nm hanggang 400 Nm, isang set ng feeler gauge para sa pagsukat ng gap clearance, isang dial indicator na may magnetic base o isang laser alignment system, stainless steel shim stock sa mga kapal mula 0.05 mm hanggang 1.0 mm, isang straightedge mm na may haba na hindi bababa sa 300 mm ang diameter ng shaft na may diameter ng shaft. pag-verify, at isang kumpletong hanay ng mga hex key at socket wrenches na tumutugma sa mga laki ng coupling at mounting bolt. Maaaring kailanganin ang isang bearing heater o induction heater para sa pag-mount ng malalaking coupling hub na may interference na akma sa mga shaft na higit sa 50 mm ang lapad.
Mga Pag-iingat sa Kaligtasan Sa Pag-install
Ang mga pamamaraan ng lockout at tagout ay dapat sundin sa tuwing ginagawa ang trabaho sa o malapit sa motor at gear reducer. Dapat ma-verify ang electrical isolation sa disconnect switch bago magsimula ang anumang mekanikal na trabaho. Ang umiikot na pagpupulong, sa sandaling gumana, ay dapat na ganap na nakapaloob ng isang bantay na nakakatugon sa mga kinakailangan ng naaangkop na mga pamantayan sa kaligtasan. Ang isang bantay na maaaring tanggalin nang walang mga tool ay hindi katanggap-tanggap para sa mga permanenteng pag-install. Ang bantay ay dapat na may kakayahang maglaman ng isang projectile na nagreresulta mula sa pagkabigo ng pagkabit sa pinakamataas na rate ng bilis ng pagpupulong. Bilang karagdagan, ang mga kagamitan sa pag-angat na ginamit upang iposisyon ang motor at reducer ay dapat na na-rate para sa hindi bababa sa 150% ng pinakamabigat na bigat ng bahagi, at dapat na malinaw na matukoy ang mga punto ng pag-angat sa parehong mga pabahay ng motor at reducer.
Ang mga pamamaraan at data na ipinakita sa artikulong ito ay sumasalamin sa karaniwang pang-industriya na kasanayan para sa paglakip ng gear reducer sa isang de-koryenteng motor. Dapat palaging ma-verify ang mga partikular na halaga ng torque, alignment tolerance, at mga salik ng serbisyo laban sa dokumentasyong ibinigay ng manufacturer ng partikular na bahagi ng motor, reducer, at coupling na ginamit sa pag-install.